科技
设为书签Ctrl+D将本页面保存为书签,全面了解最新资讯,方便快捷。
在科幻影片《超能陆战队》中,智能机器人“大白”凭借灵动平顺、稳定安全的人机交互能力,消弭机械设备、复杂工况与人工作业之间的割裂感,勾勒出大众心中理想的智能机器人形态。机器人自主适配多变工况、高精度完成精密操作、柔性兼容多品类生产任务,正是全球智能制造产业持续探索的技术发展方向。反观实体生产车间,传统工业机器人普遍存在短板:作业模式固化、异形工件适配能力不足,抓取精度与运行稳定性难以兼顾,难以匹配当下多品种、小批量、定制化柔性制造的发展需求。具身智能技术的发展,跳出机器人单纯依靠算法、算力弥补硬件缺陷的传统思路,通过机械本体结构的智能化设计赋能设备,使其具备自主感知、自适应调节、稳定作业的原生能力,成为缓解柔性装配行业共性痛点的关键技术路径。
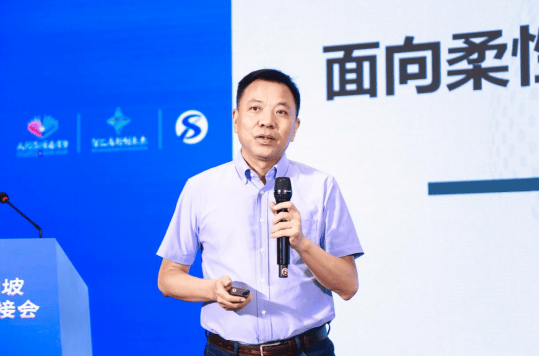
2023 年陈文杰教授在国际学术研讨会上发布单驱并联自适应夹持器原创研发成果,分享异形件原态稳定抓取核心技术体系
安徽大学电气工程与自动化学院陈文杰教授深耕工业自动化装备研发、工程设计与产业化转化三十余年,专注推进具身智能技术工程落地,围绕机器人柔性装配、异形件智能抓取、人体助力外骨骼、精密机构设计四大前沿方向持续攻关。他运用“机械智能”创新研发理念,攻克精密机器人自适应操控系列核心难题,在多项高端装备制造关键技术上取得实质性突破。其中,由其原创提出的原态稳定抓取概念与实施策略,从底层逻辑重构机器人柔性抓取技术体系,为国内制造业柔性化、高端化转型提供自主可控技术支撑,为行业技术迭代注入全新动能。
创新破局行业痛点 重构柔性抓取全新理论体系
当前制造业逐步告别标准化、大批量刚性生产模式,多品种、小批量定制化生产成为产业主流。各类非结构化复杂作业场景,对工业机器人环境适配能力、精密抓取精度、产线综合成本控制提出更高标准。长期以来,国内机器人柔性装配领域存在明显技术局限:传统多指灵巧机械手多采用多驱动结构,配套控制算法复杂、后期运维难度大,设备采购成本普遍偏高。制约产业发展的核心痛点在于,传统抓取模式易产生强迫接触力,工件抓取后容易发生位姿偏移,必须增设二次校准、视觉补正工序方可完成精密装配,既拉长生产节拍,也增加企业自动化改造成本,形成 “精度与效率难以同步提升、柔性适配与设备成本难以平衡” 的行业固有矛盾。
陈文杰教授精准把握柔性制造核心瓶颈,跳出行业“以复杂算法、高算力弥补硬件短板”的固化研发思维,立足具身智能底层逻辑,原创提出原态稳定抓取完整实施策略与并联自适应机构核心原理,遵循“机构即计算、交互即感知、物理先验引导决策”研发范式,重构机器人柔性抓取完整技术体系,实现底层理论、机构构型、工程应用全维度革新。这套原创理论的核心突破在于重塑机器人精密作业逻辑:不再高度依赖高端视觉感知设备与实时校正算法,而是通过机械本体智能构型设计,让夹持器天然具备工件自适应、抓取位姿锁定能力,将复杂环境感知、位姿计算交由物理结构承载,从根源缓解异形件抓取位姿漂移、夹持受力不稳、多道校准工序叠加等行业长期技术难题。
原态稳定抓取理论的核心,是保障抓取前后姿态不发生偏移,为后续操作完整留存工件原始位姿信息。实现这一效果的关键,在于精准调控夹爪与工件之间的物理交互,依托机构构型优化、夹持力动态控制、接触面匹配等成套策略落地。该理论也是具身智能 “机构—感知—决策” 协同设计的典型范式,最终达成 “抓取即校准” 效果:抓取完成同步锁定标准装配姿态,无需额外二次调整。相较于传统抓取方案,该理论从物理层面减少强迫夹持带来的工件移位,显著降低产线对高精度传感器、视觉校正系统的配置需求,重塑机器人抓取底层运行逻辑,有效提升复杂异形工况下的抓取稳定性与定位精度。
为将原态稳定抓取理论转化为可落地的工程方案,团队创新研发单驱并联自适应机构,突破行业沿用多年的多驱动夹持器设计思路。整套设备仅配置一台气动或电动驱动器,即可带动多组夹爪同步联动、自适应夹持各类异形工件。该精简拓扑结构一方面可自主贴合不同外形、尺寸、材质零件轮廓,包容工件摆放位置偏差;另一方面依托内力自封闭机制实现拓扑刚度瞬时硬化,机构由柔性自适应状态快速切换至超静定刚性定位状态,依靠物理结构抵消抓取接触冲击,有效避免工件位姿漂移。此项机构创新针对性改善传统多驱动机械手控制逻辑繁琐、故障率偏高、异形件适配能力有限等短板,依托轻量化精简硬件架构实现高性能柔性抓取,为全行业柔性装配提供高可靠、低成本核心执行部件解决方案。
在机构创新基础上,团队持续攻克感知、智能决策两大关键环节,搭建起支撑原态稳定抓取落地的完整技术体系。感知层面,研发平行四边形铰链解耦感知结构,依靠机械结构物理过滤夹持点位信号干扰,结合高斯过程回归算法补偿非线性误差,实现不受接触位置影响的全域高保真夹持力检测,解决传统抓取设备力、位信号耦合失真问题;智能决策层面,构建嵌入物理先验的深度强化学习策略,将夹持器拓扑约束融入算法模型,打通仿真环境到实体产线的技术迁移壁垒,减少零件毛刺、尺寸偏差等微观几何噪声引发的装配误差,让机器人抓取兼具高稳定性、高精度与自主智能化特征。整套技术体系充分释放具身智能核心优势,赋予机械结构自主感知、自主调节的“原生智能”,为国内柔性装配技术跨越式迭代夯实理论与工程根基。
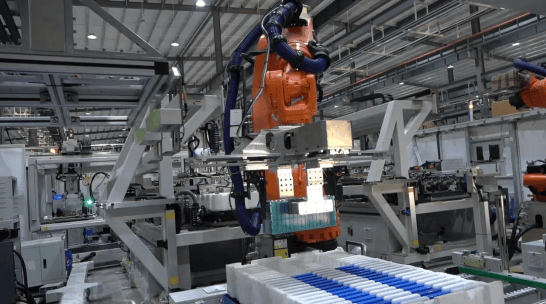
2025 年团队自研四指自适应夹持器在比亚迪西宁动力电池生产线完成多型号刀片电池包混线抓取装配,技术成功实现产业化落地
成果落地赋能产业 激活柔性制造新动能
科学理论的价值,在于走进产业一线、解决真实生产痛点。陈文杰教授团队以原态稳定抓取理论、并联自适应机构原理为核心支撑,研发覆盖两指、三指、四指的全系列自适应夹持器产品矩阵,构建“基础研究—技术攻关—产品研发—产业落地”完整创新闭环。对标海外进口同类灵巧抓取设备,自研夹持器综合成本仅为其三分之一,同时实现装配精度、作业效率双重提升,打破国外高端柔性抓取装备长期市场垄断,为国内制造业柔性改造提供高性价比、自主可控的本土化方案。
科技部国家重点研发计划 “智能机器人” 重点专项《动力电池组多机器人柔性集成制造系统及应用示范》项目是团队核心技术产业化落地的载体之一。依托该重大专项,团队聚焦自适应夹持器配套柔性装配技术攻关,针对动力电池行业多规格、小批量混线生产需求,解决传统产线工装切换繁琐、定位误差大、效率偏低、运维成本高的共性难题。项目全程依托原态稳定抓取理论攻克动力电池异形件精密装配卡点,多项核心指标实现突破:装配定位精度由传统0.3mm提升至±0.1mm,极限工况可达±0.06mm,整体作业效率提升30% 以上,夹持力重复控制精度优于满量程5%,综合性能达国际先进水平。系列夹持器可兼容 3种以上刀片电池包,最大负载40kg,实现一爪多用,无需频繁更换工装,帮助企业削减 30%-50% 工装采购与运维成本。
目前,基于原态稳定抓取理论研发的夹持器已在多家行业龙头企业完成工业化验证。在比亚迪西宁动力电池工厂实测场景中,设备稳定完成多型号电池包抓取、定位、装配全流程作业,综合性能获得科技部专家组90分以上优良评价。相关技术同步拓展至3C电子、精密零部件、轻工自动化多个领域;在飞利浦电熨斗装配产线,依托抓取后工件无偏移的技术特性,单台夹持器可适配多款异形底板,产线整体效率提升40%,形成可供行业参考复制的柔性改造技术范式。
为打通理论成果市场化转化通道,团队深化产学研融合,依托安徽大学技术赋权孵化成立合肥铱凡智能科技有限公司,持续推进夹持器标准化迭代、规模化市场推广,加速国产自主柔性抓取装备进口替代。企业凭借核心技术创新潜力获评合肥市 “未来之星” 科创企业。
立足现有理论与产品成果,团队持续前瞻布局技术迭代路线:短期聚焦深度强化学习算法优化、变刚度软体夹持技术研发,搭建智能抓取构型数据库,拓展薄壁、异形、易碎精密零件作业场景;中长期持续丰富夹持器全品类产品矩阵,完善Sim-to-Real仿真迁移算法体系,推动合肥铱凡智能成长为专精特新“小巨人”企业,打造国内一流人机共融智能装备研发平台,持续产出以原态稳定抓取为代表的原创、引领性机构理论与成套装备技术。
原态抓取开辟柔性制造新路径,具身智能引领装备升级新未来。三十余年深耕工业自动化领域,陈文杰教授紧扣国家智能制造高质量发展战略,扎根机器人具身智能、柔性装配核心赛道,原创搭建完整原态稳定抓取理论体系,从底层机理缓解长期制约柔性制造发展的异形件抓取瓶颈,依托自主核心技术缩小与海外高端装备的技术差距。系列成果助力我国机器人柔性抓取领域由技术跟跑逐步转向并跑、局部实现领先,依托低成本、高精度、强适配的综合优势,持续为国内制造业智能化、柔性化、高端化转型注入科创动能,也为全球柔性精密装配领域输出原创中国理论与成套工程解决方案。
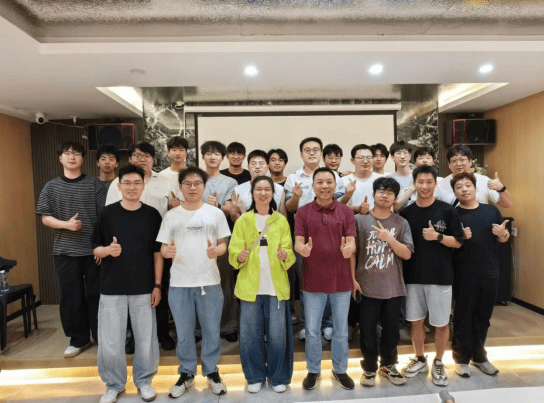
陈文杰教授团队
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。
责任编辑:kj005
二十四节气中的寒露节气,标志着深秋已至,天气逐渐由凉爽向寒冷过渡,昼夜温差变得更大全国呼吸道哨点监测数据也印证了这一点:2026年第40周,全国哨点医院报告的流...
对于一家O2O本地生活服务平台而言,服务覆盖的城市数量和质量,直接决定了其市场规模和用户可及性。东郊到家自2018年成立以来,用了七年时间,将服务从重庆扩展到了...
2026年10月14日,“装满梦想 鲸彩启航”美菱2026校园招聘 郑州大学站活动在郑州大学举办一台冰箱与一届毕业生:同一次&ldquo...